这两年,无论是在视频里还是现实中,都看到不少人形机器人的身影,一直想买台回来改着玩。
不过真要做二次开发,还得看平台到底开放哪些资料给我们,有的平台就只提供几个调用接口。
整机怎么改造、关节怎么驱动、底层控制怎么写,这些资料都没有公开,想改动非常难。
所以当我看到有关人形机器人的项目开源时,我更关心的是,到底开放到了哪一层?
就在昨天,「RoboParty 萝博派对」正式发布一个全开源人形机器人:RoboParty RP1(ROBOTO 01)。
从图纸、电路、关节资料到机器人模型、训练代码,甚至连整机测试方案都开源。
GitHub:https://github.com/Roboparty/RP1
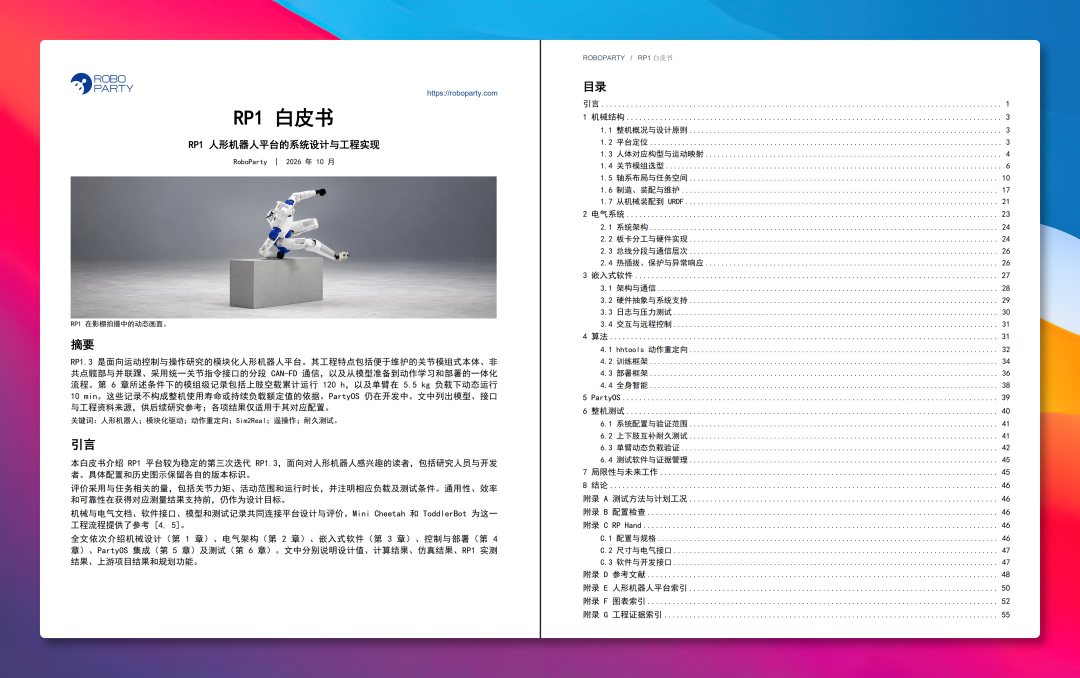
同时还发布了一份技术白皮书,机器人的设计细节都详细写在了里面。
包括机器人的结构、电气系统、嵌入式软件、算法以及整机测试等内容。
技术白皮书:https://roboparty.com/documents/roboto-01
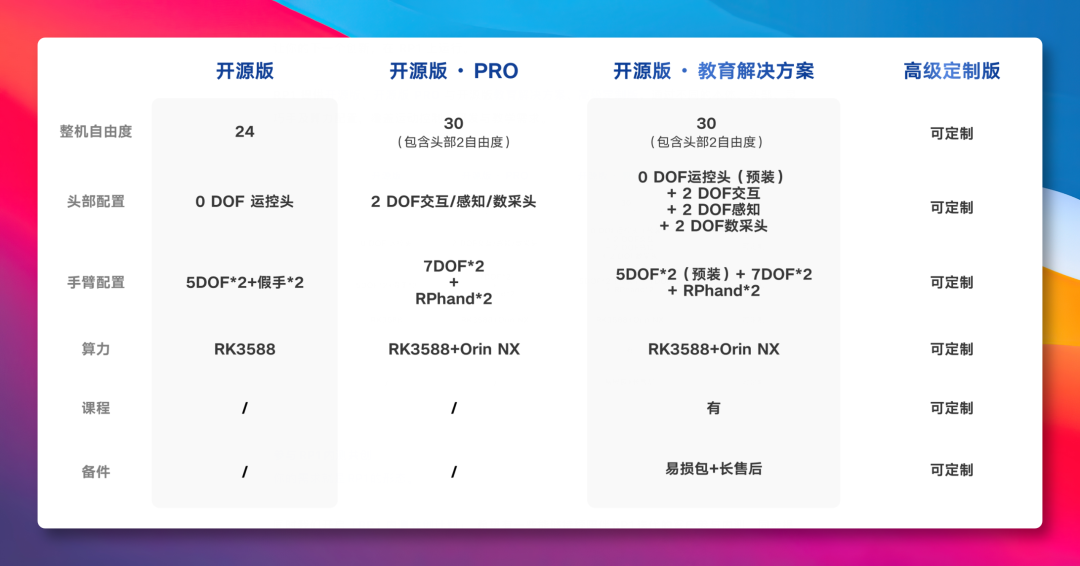
另外 RoboParty RP1 还提供了两个版本:
开源版 有 24 个主动自由度,身高 1.35 米,搭载 RK3588S 主控,主要拿来做双足行走、平衡控制和 Sim2Real 这类研究。
开源版 Pro 有 30 个主动自由度,包含一个 2 DoF 的头部,每条手臂 7 个自由度,面向全身任务、人机交互和具身数据采集。
头部和末端也都能换,头部有感知头、数采头、运控头几种,手上可以装灵巧手或者夹爪,算力也能往上加,可按需求来选配置。
README 里有一句话说得很好:拒绝黑盒,没有阉割,所见即所得,把对机器人的绝对控制权完整交还开发者。
下面跟大家一起看下具体都开源了哪些东西。
开放到了哪一层
在 RP1 开源项目里,可以看到它把硬件、软件、算法列了出来,资料分在好几个子仓库。
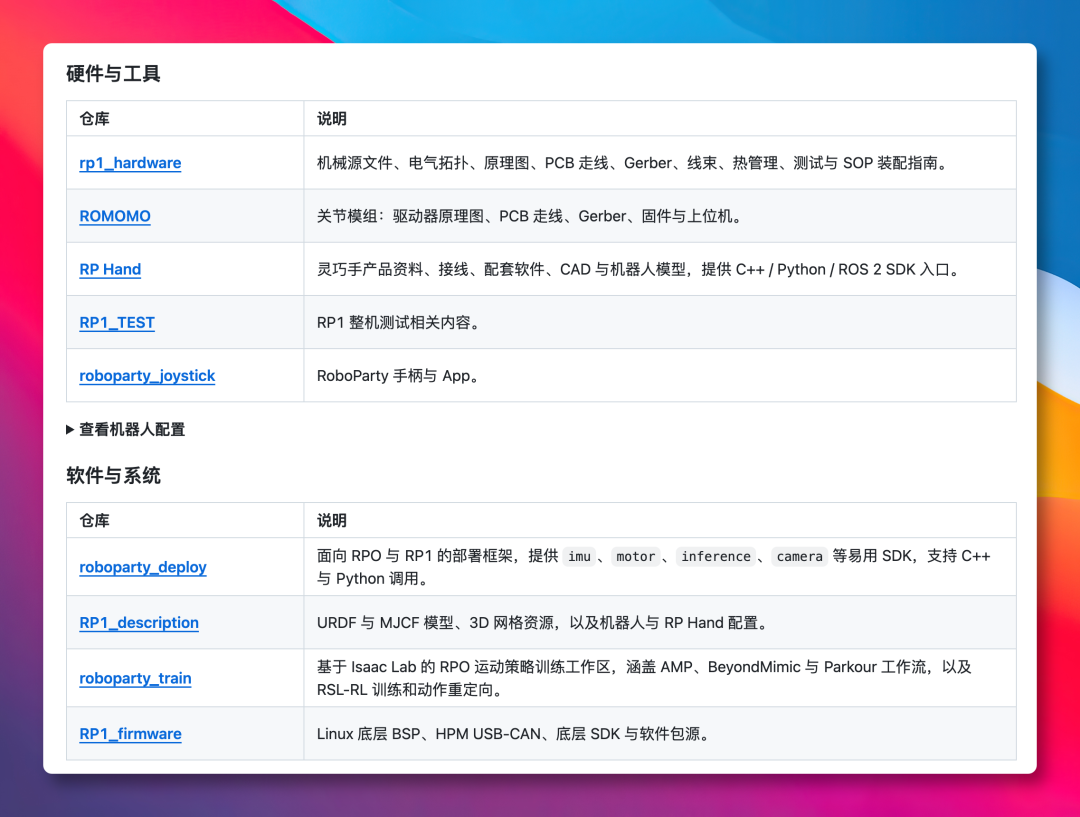
先来看下最底层的整机结构和电路,这部分放在 RP1_hardware 仓库里。
SolidWorks 的装配体和零件源文件、能直接编辑的工程图、PCB 的 Gerber 和贴装坐标、线束的加工图纸,还有按配置分好的整机 BOM,都在里面。
光是 PCB 就分了十几块板子,从 RK3588S 主板、IMU 板到管热插拔的电源板都有。
要改结构或者加传感器,可以在这里找相应的图纸。
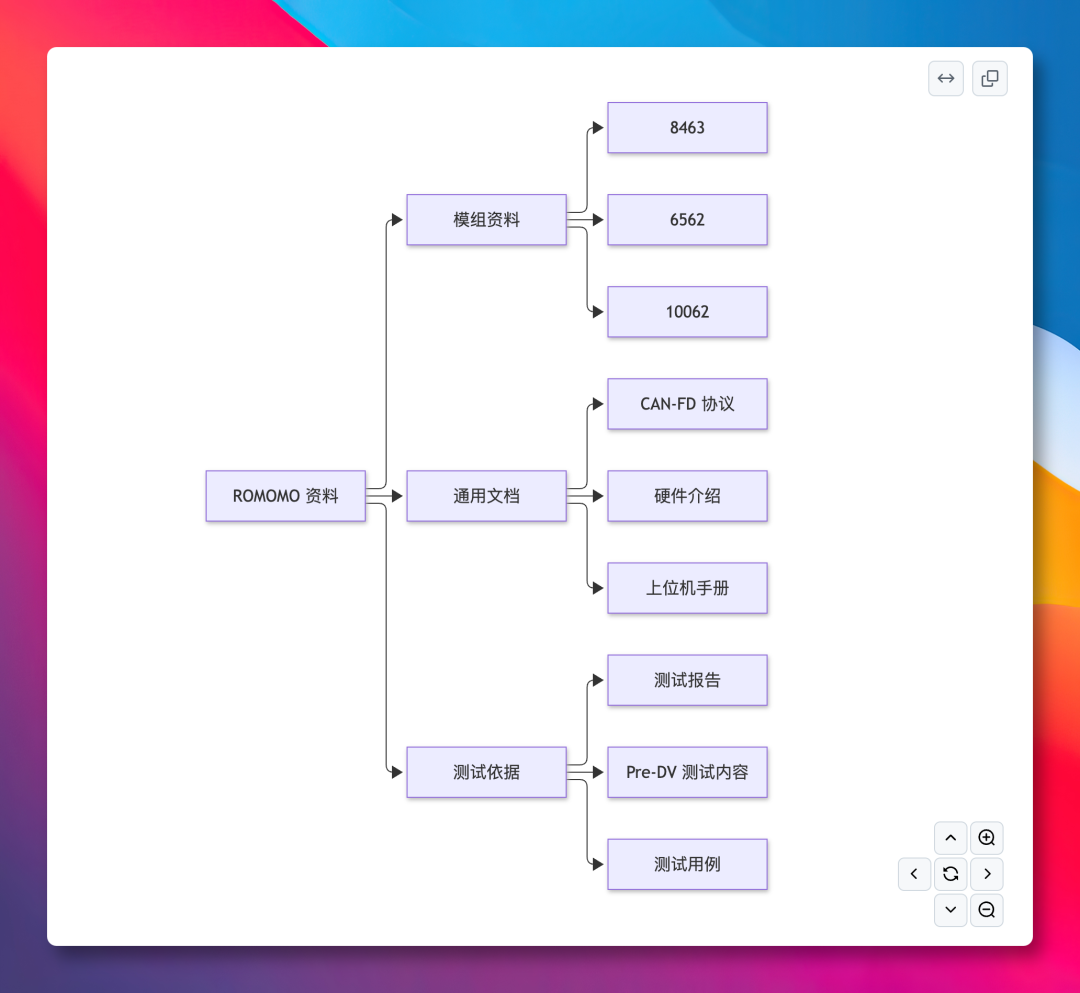
往上一层是关节,资料在 ROMOMO 仓库,公开了几款关节模组的规格图纸和测试报告。
还有 CAN-FD 通信协议手册和上位机使用手册,关节参数是怎么定的、测过哪些项目,都能翻到。
到了软件这层,RP1_description 提供了 URDF 和 MJCF 两种格式的机器人模型,做仿真和训练都要用到它。
训练仓库 roboparty_train 基于 Isaac Lab,已经内置了 RP1 的训练任务,支持 AMP、BeyondMimic 这些动作学习方式。
用 hhtools 重定向出来的人体动作,也能直接转成 RP1 的训练数据。一条命令就能开始平地运动策略的训练。
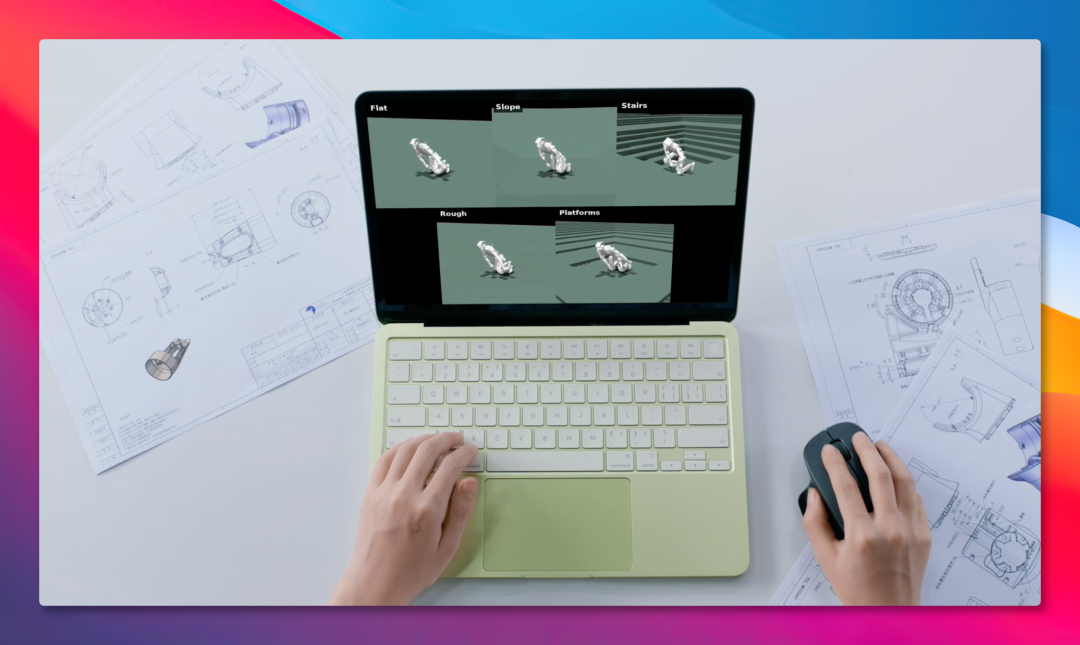
从仿真接到真机,还要用到固件和部署工具。RP1_firmware 把 Linux BSP、USB-CANFD 桥接固件和软件包源都收到了一起。
部署框架 roboparty_deploy 则提供了电机、IMU、推理、相机这些 SDK,C++ 和 Python 都能调用。
最让我意外的是 rp1_test 这个仓库,连模块老化和整机可靠性测试都开源了,台架设计、上位机、测试大屏全在里面。
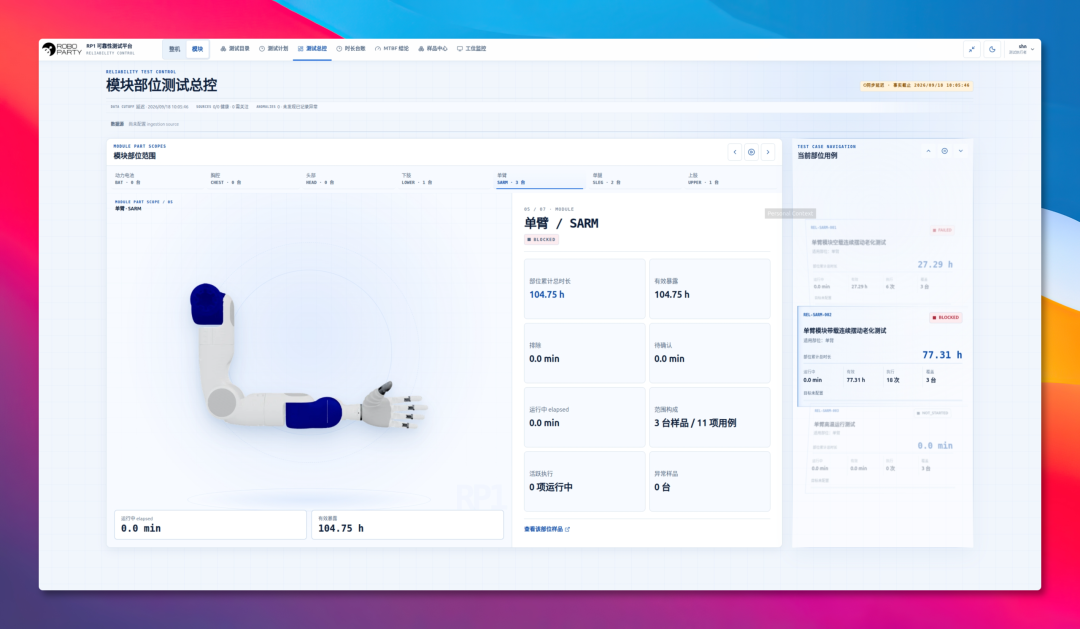
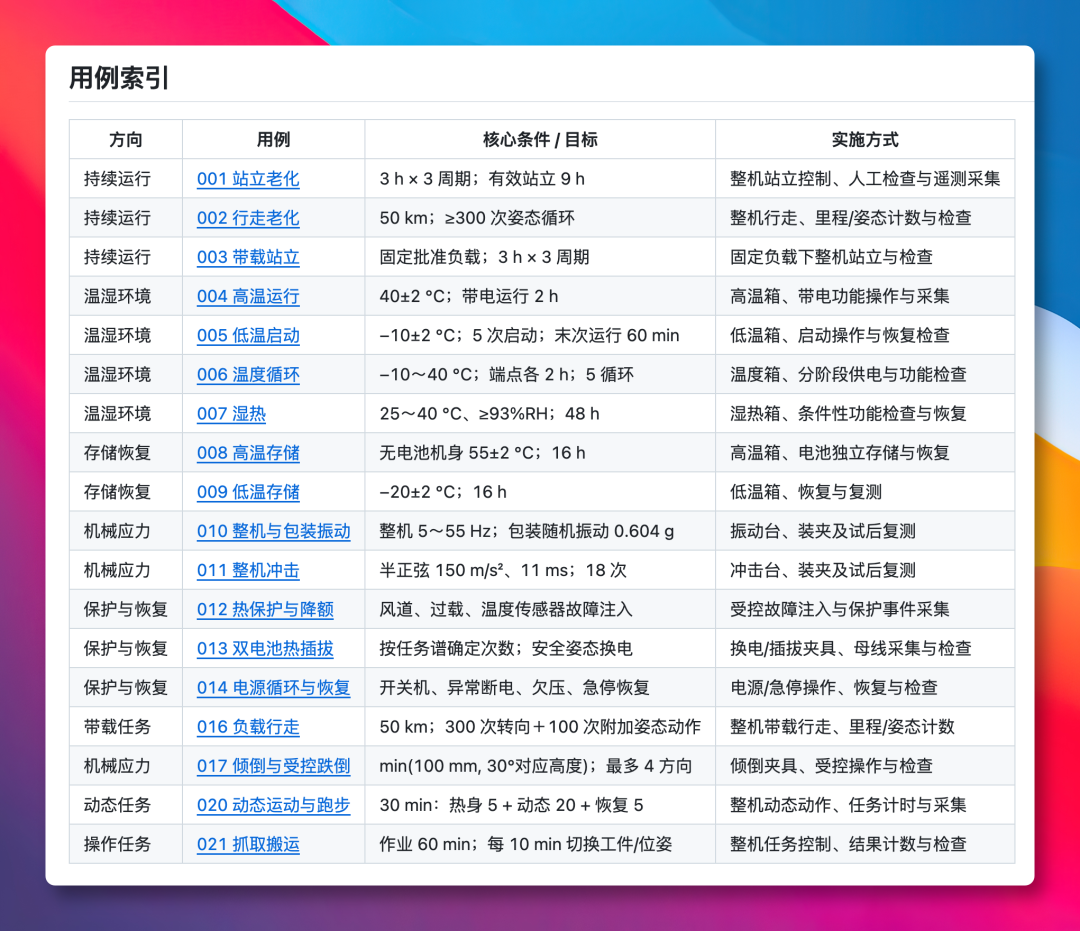
还整理了 18 项整机测试方法,从站立老化、走满 50 公里的行走老化,到零下 10 度低温启动、双电池热插拔、倾倒跌倒,每一项都写了测试条件和步骤。
测试方案这类东西,我印象里很少见到有团队拿出来公开。RP1 连测试条件和步骤也给了,做对比实验时可以拿来参考。
底层资料都在,做研究时就可以按自己的课题去改机器人。模型放到真机上跑得不对,也能顺着数据、控制、执行器一层层往下查。
至于开源协议,硬件设计用的是 CERN-OHL-W-2.0 开放硬件许可,软件大多是 GPL-3.0,具体以每个子仓库自己的声明为准。
看看真机表现
说完开放的部分,再来看看 RP1 这台机器人本身的表现。
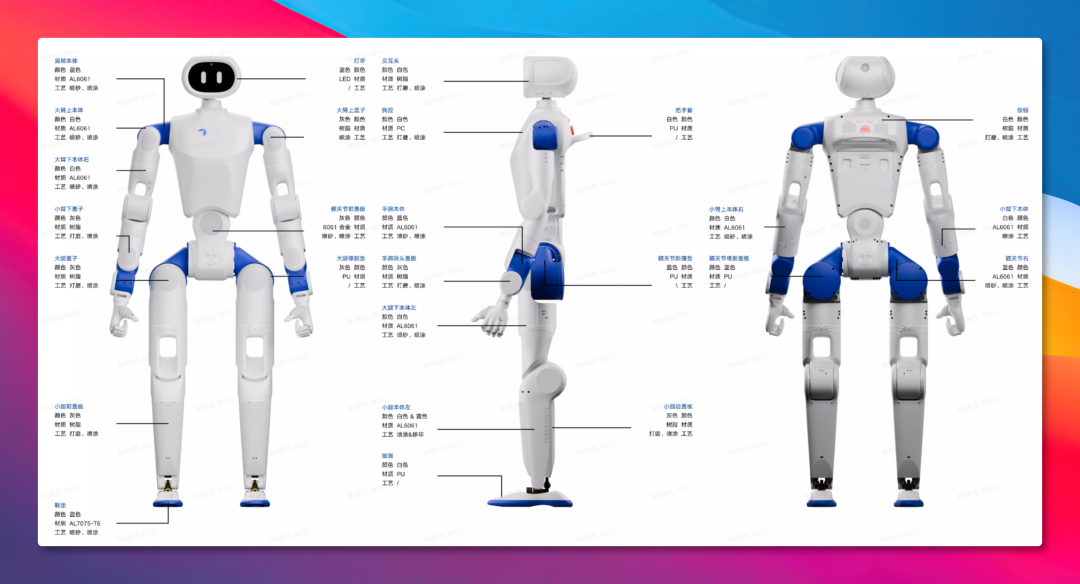
RP1 用的是自研的 ROMOMO 关节,100 外径的模组峰值扭矩可达 160 N·m,还配了并联踝和全身控制(Whole-Body Control)。
走、跑、跳和越障等这些动作都能做,下面是它跨越箱子的片段。
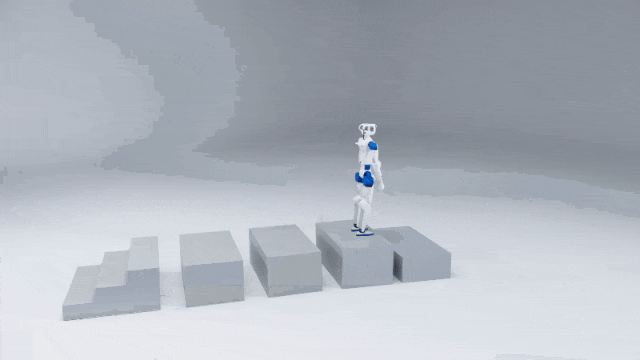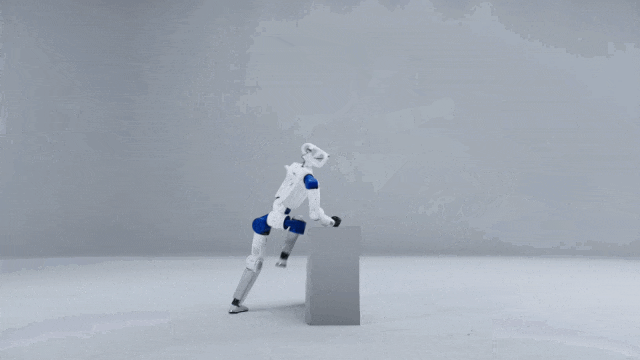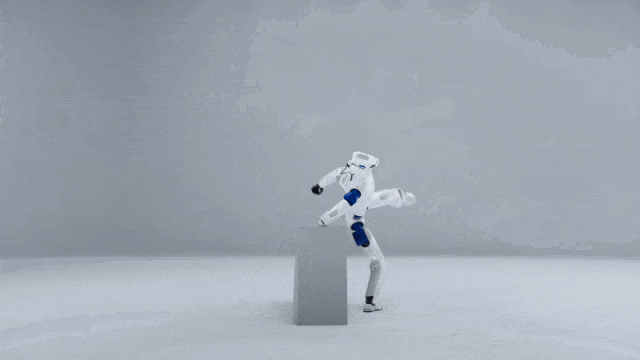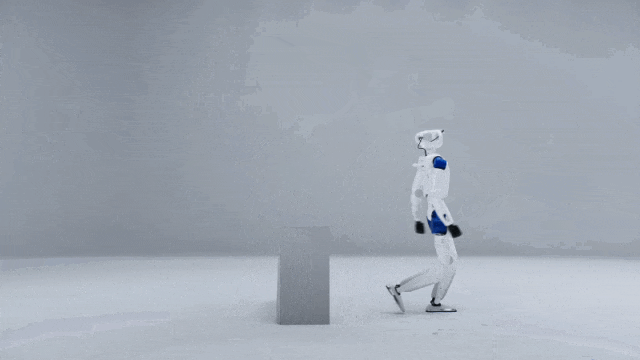
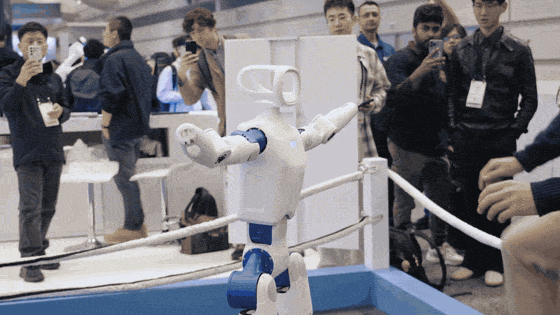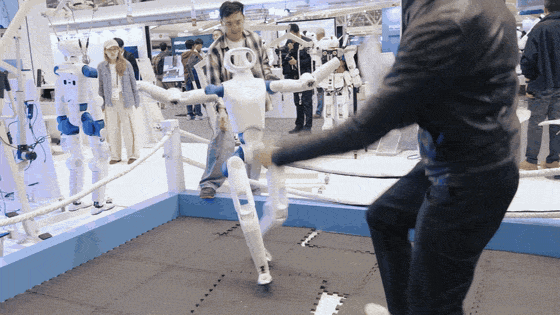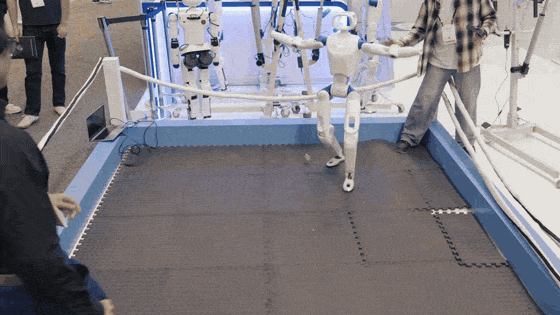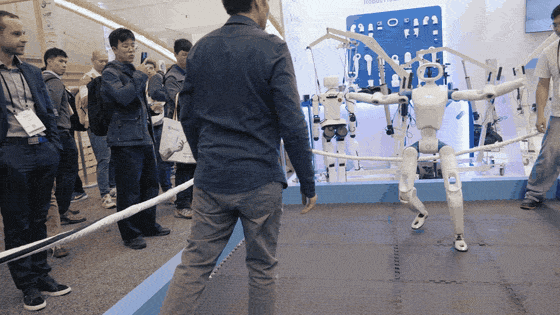
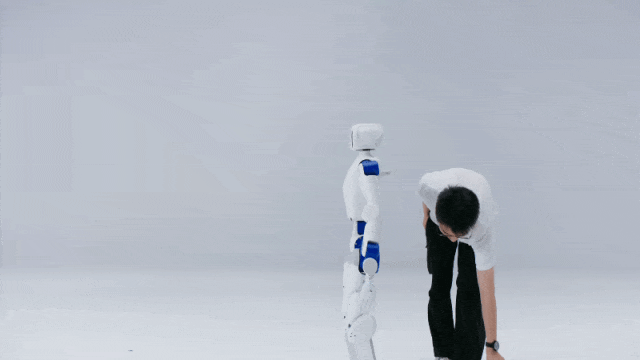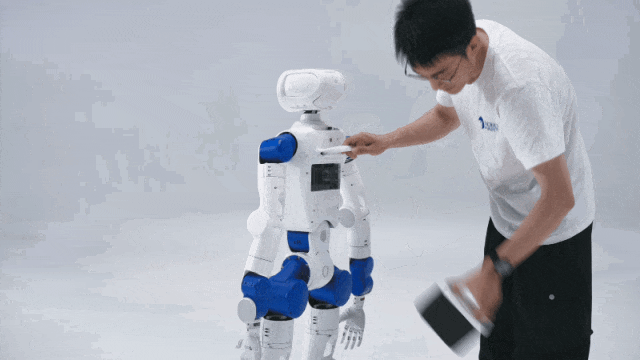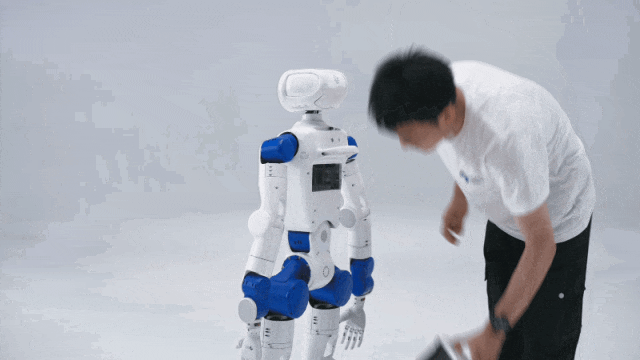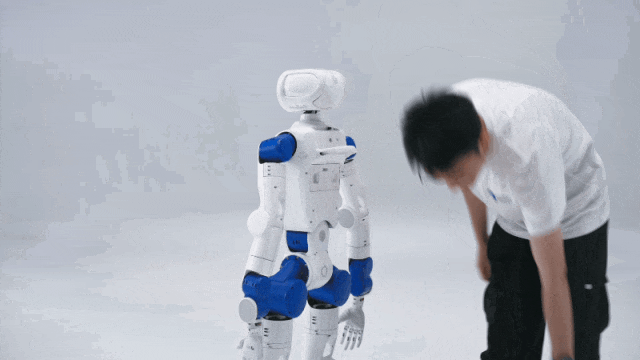
前段时间 RP1 去了 IROS 2026,展台上不少观众上去对着它又踢又推,基本都能站稳。
还有一台被推倒在地上,很快自己也爬了起来。
对于算法这层,RoboParty 旗下的 PartyOS 也一直在持续开源运动控制方向的研究成果。
其中的 UFO 是一个无监督强化学习框架,机器人不用全靠预先编好的动作轨迹,也能学会扰动恢复和跌倒起身,现在代码已经支持 RP1。
另外,RP1 还采用了双电池设计,支持热插拔换电和磁吸充电,当实验做到一半没电时,可以不用关机就能更换。
写在最后
关节资料和测试台架都公开了,拿到 RP1 的团队,手里除了一台机器人,还有从设计、训练到测试的整套资料。
人形机器人要同时搞定机械、关节、控制、仿真和模型,做自己的研究之前,光是把本体、控制、训练工具搭起来,就得花不少时间。
现在这些基础的东西开放出来了,其他团队可以接着用,改完再分享出来,也能拿同一套资料互相验证结果,不必每次都从头搭一遍。
这对小团队和高校实验室更有用,门槛能降下来不少。大家在同一套资料上做研究,也比各做各的走得更快。
做机器人研究、具身智能开发,或者在高校带机器人课程的朋友,可以先去 GitHub 上翻翻这些资料。
- GitHub 项目地址:https://github.com/Roboparty/RP1
- 技术白皮书:https://roboparty.com/documents/roboto-01
若想要产品配置和科研合作可以发邮件到 contact@roboparty.com 这个邮箱问问。
最后再说一件事,RoboParty 这次还开启了「RP1 内测共创计划」,想找一些能长期跟着 RP1 一起迭代的团队参与内测。
参与内测的朋友可以在使用过程中同步提交 issue,官方会根据 issue 的质量持续完善 RP1,也会给提交者相应的奖励。
所有内测参与者都能享受内测共创价。用官方的话说,大家的需求,就是 RP1 接下来的形态。
感兴趣的朋友可以填一下 RP1 内测共创意向单,聊聊自己的项目和使用需求。



评论 (0)